


PLUS DE 9 km de détection
Portée de détection
Humain : jusqu’à 6 km
Véhicule : jusqu’à 10 km
RHIB : jusqu’à 10 km
Champ de vision horizontal
360°
Champ de vision vertical
5°
Champ de vision instantané (IFOV)
0.15 x 0.15 mrad x mrad
Vitesse de balayage 360°
0,5 rps (360°/2sec)
Résolution de l’image
46 000 (H) x 640 (V)
Détecteur Infrarouge
MWIR 640×512 FPA
Portée de détection
Humain: jusqu’à 5 km
Véhicule: jusqu’à 9 km
RHIB: jusqu’à 9 km
Champ de vision horizontal
360°
Champ de vision vertical
10°
Champ de vision instantané (IFOV)
0.15 x 0.15 mrad x mrad
Vitesse de balayage 360°
1 rps (360°/sec)
Résolution de l’image
46 000 (H) x 1280 (V)
Infrared detector
MWIR Megapixel FPA
Portée de détection
Humain: jusqu’à 9 km
Véhicule: jusqu’à12.5 km
RHIB: jusqu’à 12.5 km
Champ de vision horizontal
360°
Champ de vision vertical
5°
Champ de vision instantané (IFOV)
0.08 x 0.08 mrad x mrad
Vitesse de balayage 360°
0,5 rps (360°/2sec)
Résolution de l’image
92 000 (H) x 1280 (V)
Infrared detector
MWIR Megapixel FPA
Plus de 4 km de détection
Portée de détection
Humain: jusqu’à 2.5 km
Véhicule: jusqu’à 5 km
RHIB: jusqu’à 5 km
Champ de vision horizontal
360°
Champ de vision vertical
20°
Champ de vision instantané (IFOV)
0.3 x 0.3 mrad x mrad
Vitesse de balayage 360°
2 rps (360°/0.5sec)
Résolution de l’image
23 000 (H) x 1280 (V)
Infrared detector
MWIR Megapixel FPA
Détection de plus de 2 km
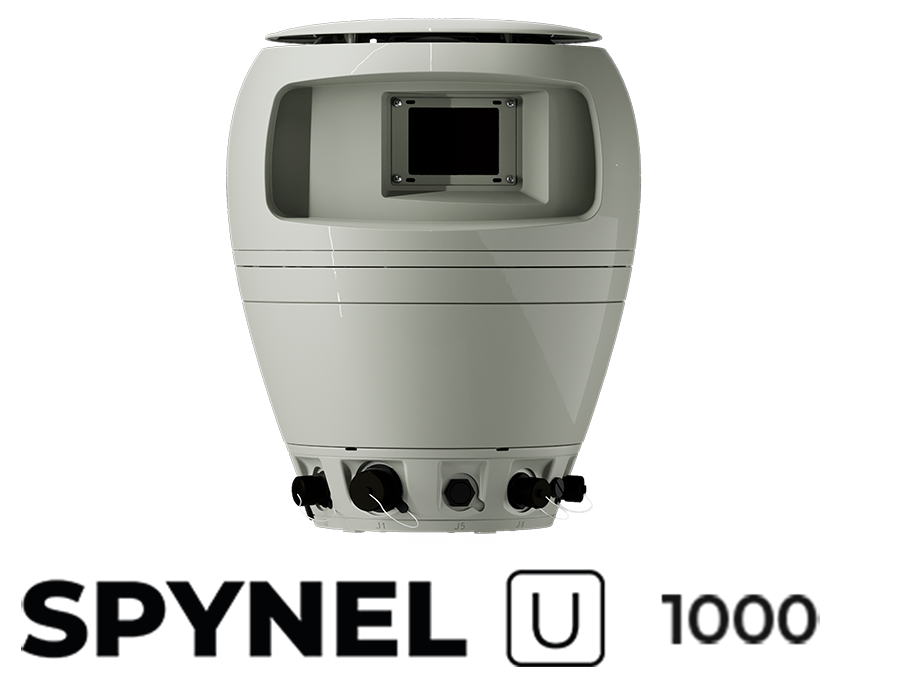
Portée de détection
Humain : jusqu’à 1 km
Véhicule : jusqu’à 2 km
RHIB : jusqu’à 2 km
Champ de vision horizontal
360°
Champ de vision vertical
18° (-15° à +3°)
Vitesse de balayage 360°
0,5 rps (360°/2sec)
Résolution de l’image infrarouge
5M pixels
Résolution de l’image visible
50M pixels
Détecteur infrarouge
Infrarouge à ondes longues non refroidi (LWIR)FPA
(≥600 pixels horizontalement)
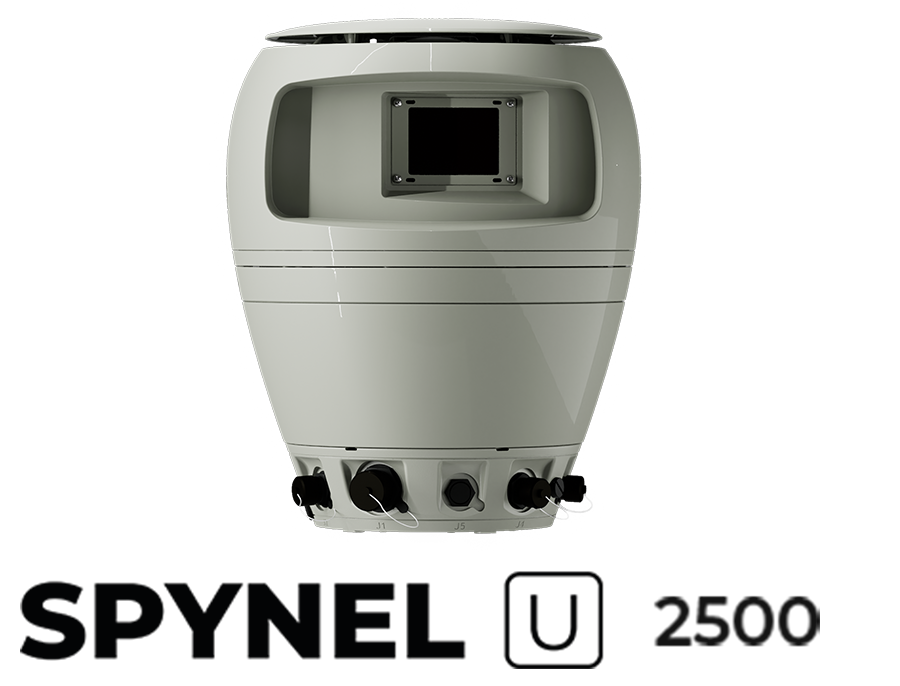
Portée de détection
Humain : jusqu’à 2 km
Véhicule : jusqu’à 3,5 km
RHIB : jusqu’à 3,5 km
Champ de vision horizontal
360°
Champ de vision vertical
9° (-6,5° à + 2,5°)
Vitesse de balayage à 360°
0,25 rps (360° / 4sec)
Résolution de l’image infrarouge
10M pixels
Résolution de l’image visible
100M pixels
Détecteur infrarouge
FPA infrarouge à ondes longues (LWIR) non refroidi
(≥600 pixels horizontalement)
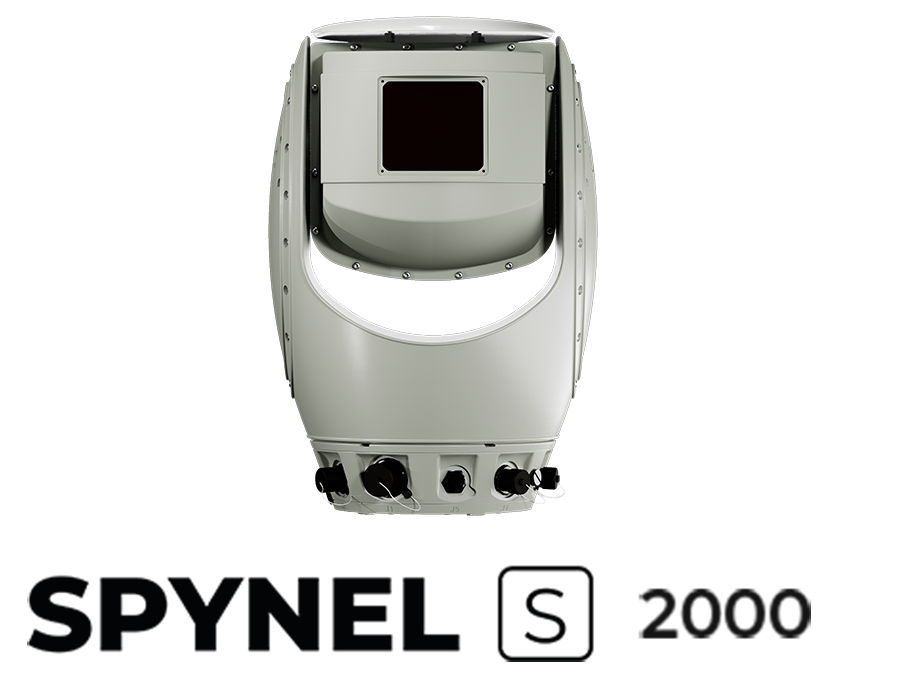
Portée de détection
Humain : jusqu’à 1,5 km
Véhicule : jusqu’à 3,5 km
RHIB : jusqu’à 3,5 km
Champ de vision horizontal
360°
Champ de vision vertical
20°
Champ de vision instantané (IFOV)
0,6 x 0,6 mrad x mrad
Vitesse de balayage 360°
2 rps (360°/0.5sec)
Résolution de l’image
11 500 (H) x 640 (V)
Détecteur infrarouge
Infrarouge à ondes moyennes (MWIR) 640×512 FPA
Détection de plus de 900 m
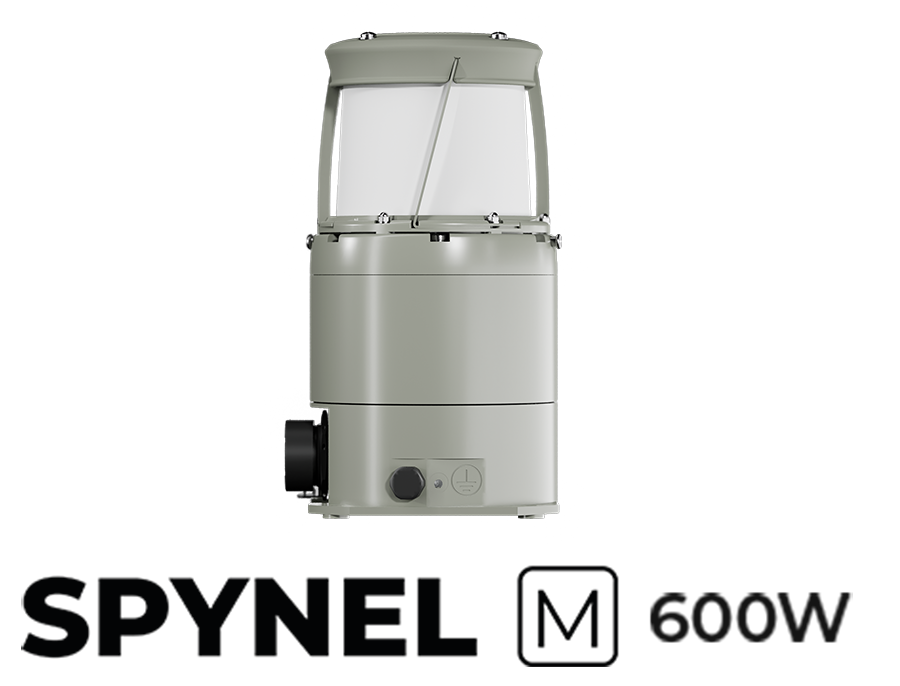
Portée de détection
Humain : jusqu’à 400 m
Véhicule : jusqu’à 900 m
RHIB : jusqu’à 900 m
Inclinaison verticale réglable
-18° / +18°
Champ de vision horizontal
360°
Champ de vision vertical
35,5° (-24° à +11,5° par défaut)
Taux de balayage 360°
1 Hz (360° / sec)
Résolution d’image
2,6 M pixels
Taux de balayage sectoriel
1,5 Hz sur un secteur de 180 degrés
2,5 Hz sur un secteur de 90 degrés
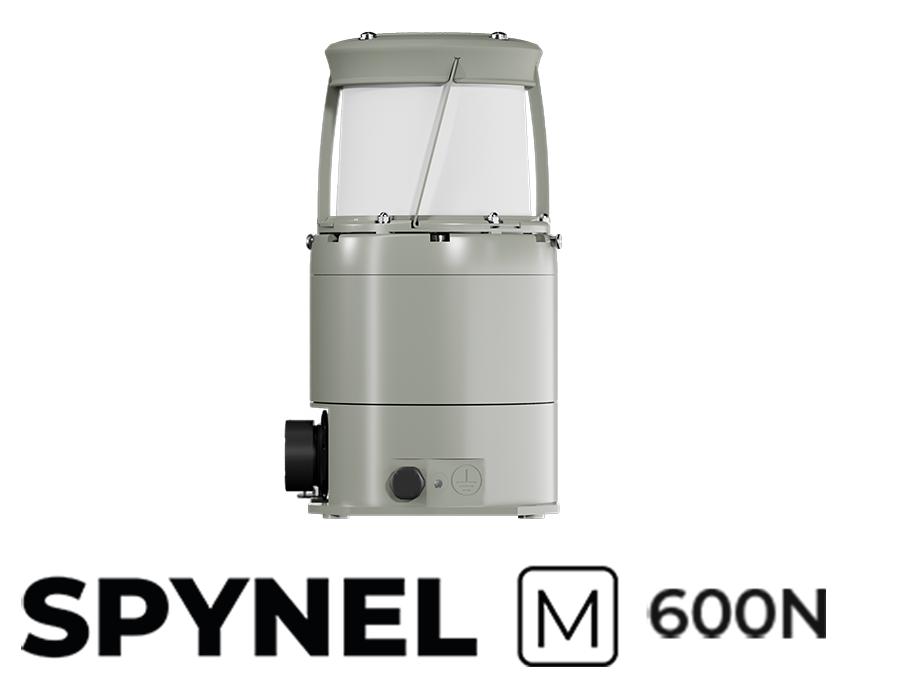
Portée de détection
Humain : jusqu’à 700 m
Véhicule : jusqu’à 1,5 km
RHIB : jusqu’à 1,5 km
Inclinaison verticale réglable
-18° / +18°
Champ de vision horizontal
360°
Champ de vision vertical
18° (-15° à +3° par défaut)
Taux de balayage 360°
0,5 Hz (360° / 2sec)
Résolution de l’image
5,2 millions de pixels
Taux de balayage sectoriel
0,8 Hz sur un secteur de 180 degrés
1,5 Hz sur un secteur de 90 degrés
References
References